岁序更迭,万象更新。2025年,医学领域的一系列突破不仅重塑了人类对自身健康的认知,在部分领域更直接推动了医疗方案的革新。在消化内镜技术领域,内镜切除术的精细化与智能化发展尤为亮眼,内镜切除术不断扩展了应用边界。我们特邀中华医学会消化病学分会内镜协作组组长、苏州大学附属第一医院李锐教授梳理2025年内镜切除技术最具影响力的十篇研究文献,为临床实践提供前沿指引。
TOP1:胆胰管内镜直视下黏膜切除术在胆胰系统中的应用
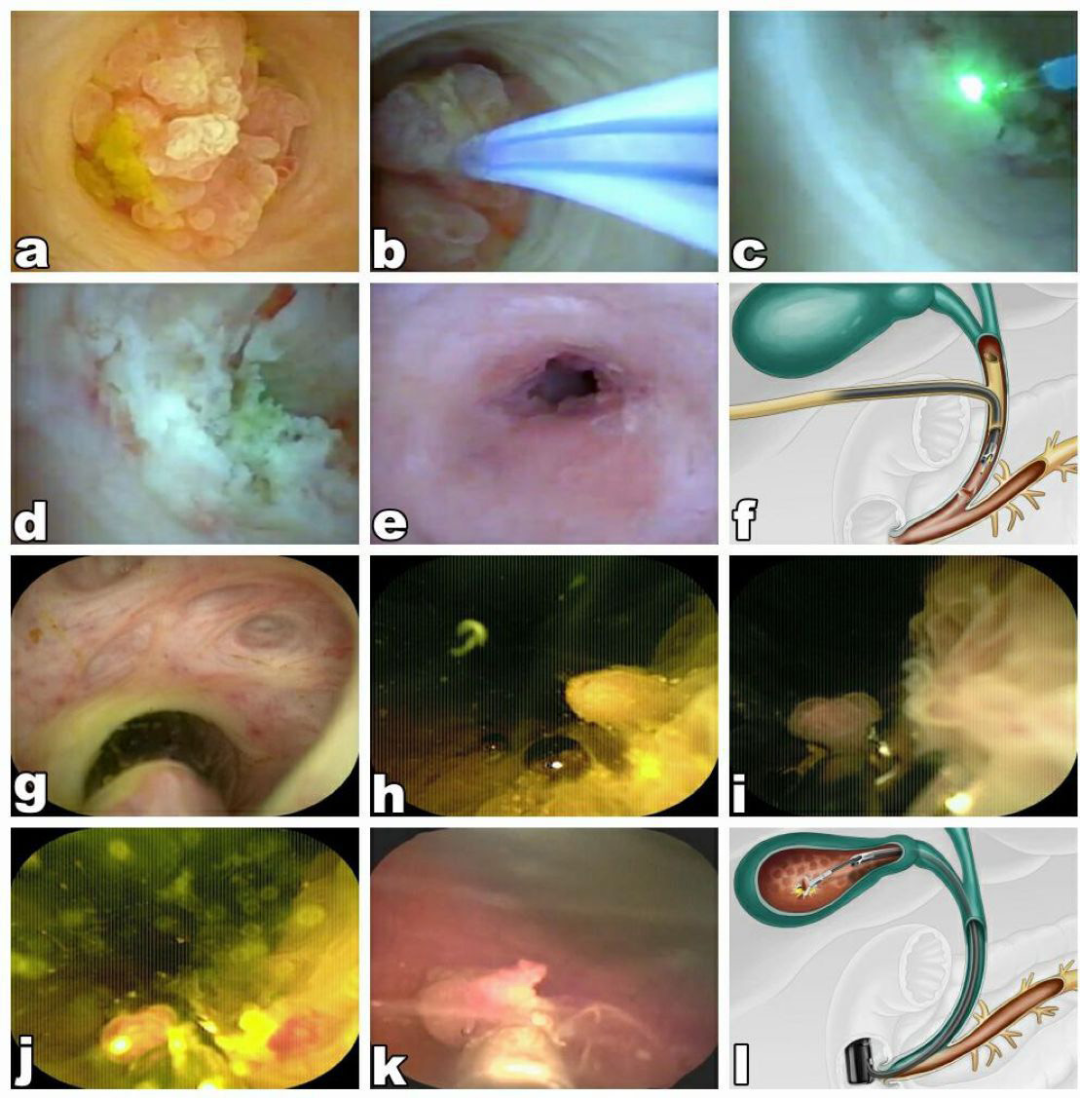
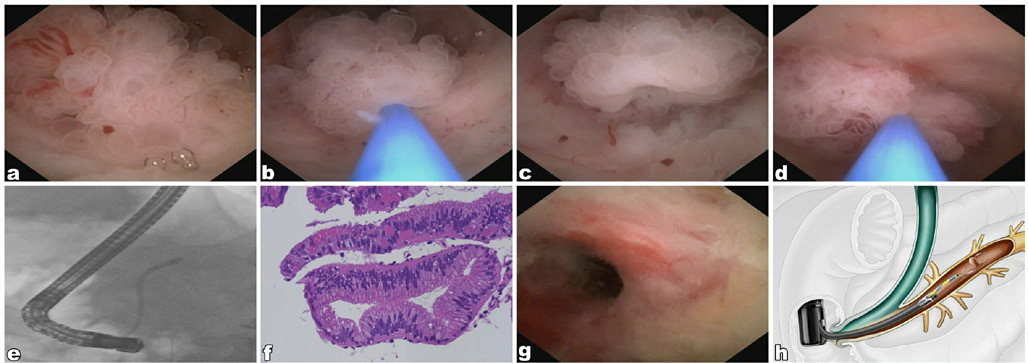
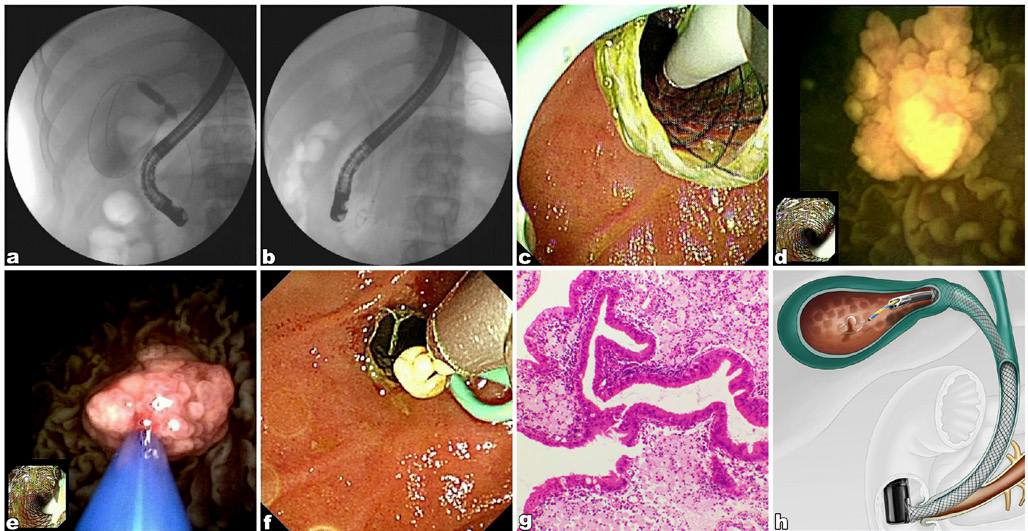
由于影像学技术的进步,胆胰管内病变检出率增高,然而传统外科切除可能过度治疗,而延迟干预亦存在风险。为此,由解放军总医院第一医学中心令狐恩强教授团队牵头的中国四家三级医院于2022年5月至2025年1月期间,对20例患者(13例胆囊息肉、5例胆管病变、2例胰管病变)进行了前瞻性多中心观察性研究,探讨了胆胰管内镜直视下黏膜切除术(CA-EMR)治疗胆胰系统单发、宽基或带蒂病灶(≤1.5cm)的可行性与安全性。所有操作均在单人操作胆胰镜(SOC)直视下完成:经十二指肠乳头或经皮T管窦道将SOC置入目标管道,使用电灼圈套器或热活检钳切除病灶,必要时联合激光或射频消融,并放置引流管或支架。技术成功率达100%,整块切除率为85%,中位手术时间48.9min,病灶中位大小5.0mm。术后病理提示包括胆管低级别上皮内瘤变、胆管内乳头状肿瘤、胰管内乳头状黏液性肿瘤及各类胆囊息肉等。不良事件包括1例轻度ERCP术后胰腺炎和1例胆管炎,均经保守治疗痊愈;中位随访12.5个月未见复发。研究表明,CA-EMR是一种安全可行的超微创治疗手段,可为特定胆胰管内病变提供诊断与治疗一体化方案,但其在临床路径中的确切定位仍需进一步研究。
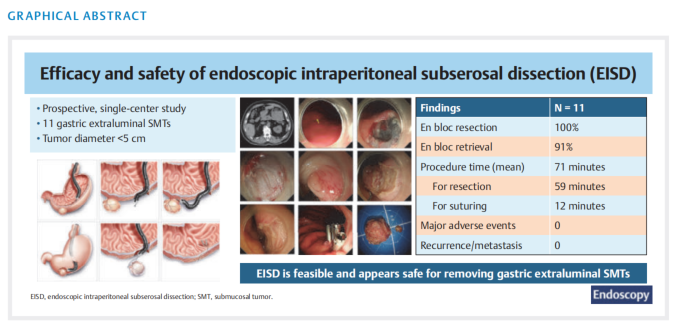
TOP2:内镜腹腔内浆膜下剥离术治疗腔外生长型胃黏膜下肿瘤的疗效与安全性
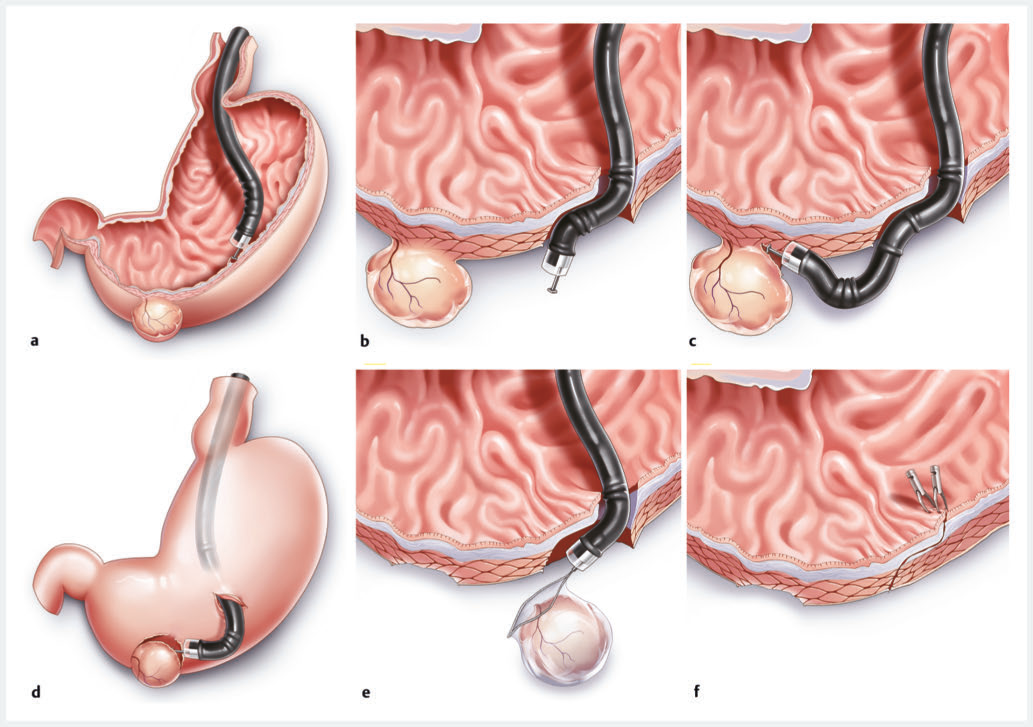
对于以腔外生长为主的胃黏膜下肿瘤(SMTs),传统内镜切除因视野受限、肿瘤活动度大而操作困难,外科手术则创伤较大;内镜腹膜内浆膜下剥离术(EISD)作为一种改良的隧道技术,旨在更安全、完整地切除此类病变。复旦大学附属中山医院内镜中心周平红及胡健卫教授团队开展了一项前瞻性单中心研究,纳入了2018年10月至2024年3月期间接受EISD治疗的10例患者(共11个胃腔外生长SMTs),所有肿瘤最大径均<5cm,主要评估其手术成功率、整块切除率、手术时间、不良事件及长期随访结果。研究结果显示,EISD技术成功率为100%,整块切除率达100%,整块取出率为90.9%(1例因肿瘤过大在胃腔内分块取出);平均手术时间为71.3min,其中切除时间58.9min,缝合时间12.4min;未发生严重不良事件,仅2例出现Ⅰ型黏膜损伤并成功内镜下处理;平均随访32.1个月,无复发或转移。研究表明,EISD是治疗选择性胃腔外生长SMTs可行且安全的新兴内镜技术,具有创伤小、恢复快、无体表切口等优势,但其长期疗效仍需更大规模前瞻性研究进一步验证。
TOP3:机器人辅助与常规内镜黏膜下剥离术治疗结肠病变的对比:一项随机模型试验的结果
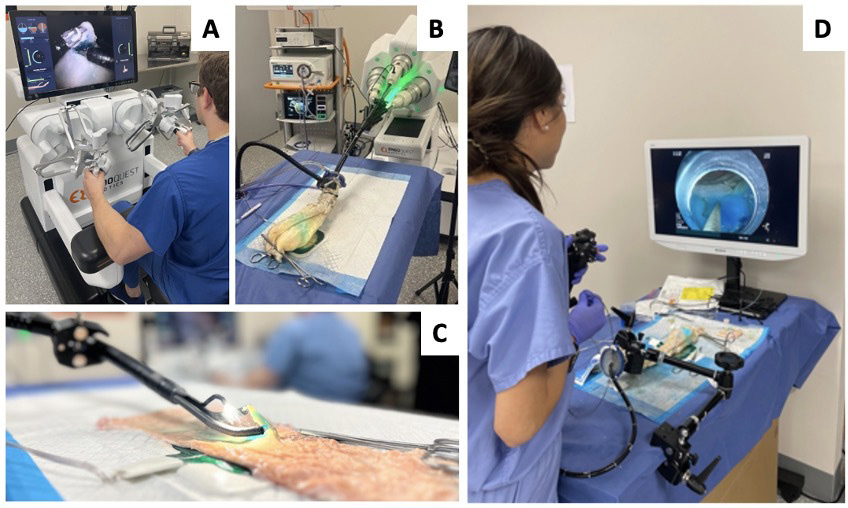
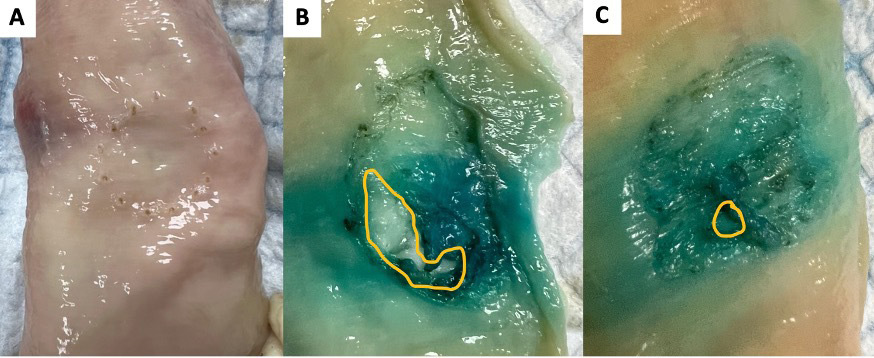
内镜黏膜下剥离术(ESD)能对早期胃肠道恶性肿瘤进行整块切除,但其技术难度高、学习曲线陡峭,限制了其在临床的广泛应用。机器人辅助内镜系统旨在通过提供稳定的器械三角操作和双手协同控制来克服这些技术挑战。研究团队采用随机交叉设计,在开放的离体牛结肠模型中,比较了传统ESD与新型机器人辅助ESD平台(EndoQuest Robotics)的性能。10名无ESD或机器人操作经验的内镜医师被随机分组,先后完成两种手术。主要结局指标为整块切除率(定义为完整切除直径2cm的圆形标准化病变),次要指标包括手术时间、肌层损伤率、穿孔率及操作者工作负荷(采用NASA任务负荷指数评估)。研究结果显示,机器人辅助ESD在整块切除率(100% vs. 40%,P=0.011)、手术时间(32.3min vs. 85.1min,P<0.001)及安全性(肌层损伤率 40% vs. 90%,P=0.018;穿孔率 0 vs. 30%,P=0.065)方面均显著优于传统ESD。操作者主观工作负荷评分也显著低于传统ESD(NASA-TLX评分 54.1 vs. 109.5,P<0.001)。研究表明,对于ESD初学者,机器人辅助平台能显著提高手术效率、成功率和安全性,并降低操作负荷,有望促进ESD技术的更广泛推广。未来需开展前瞻性临床研究,进一步验证该平台在真实临床环境及经验丰富的内镜医师中的价值。
TOP4:人工智能改善第三空间内镜术中黏膜下血管检测
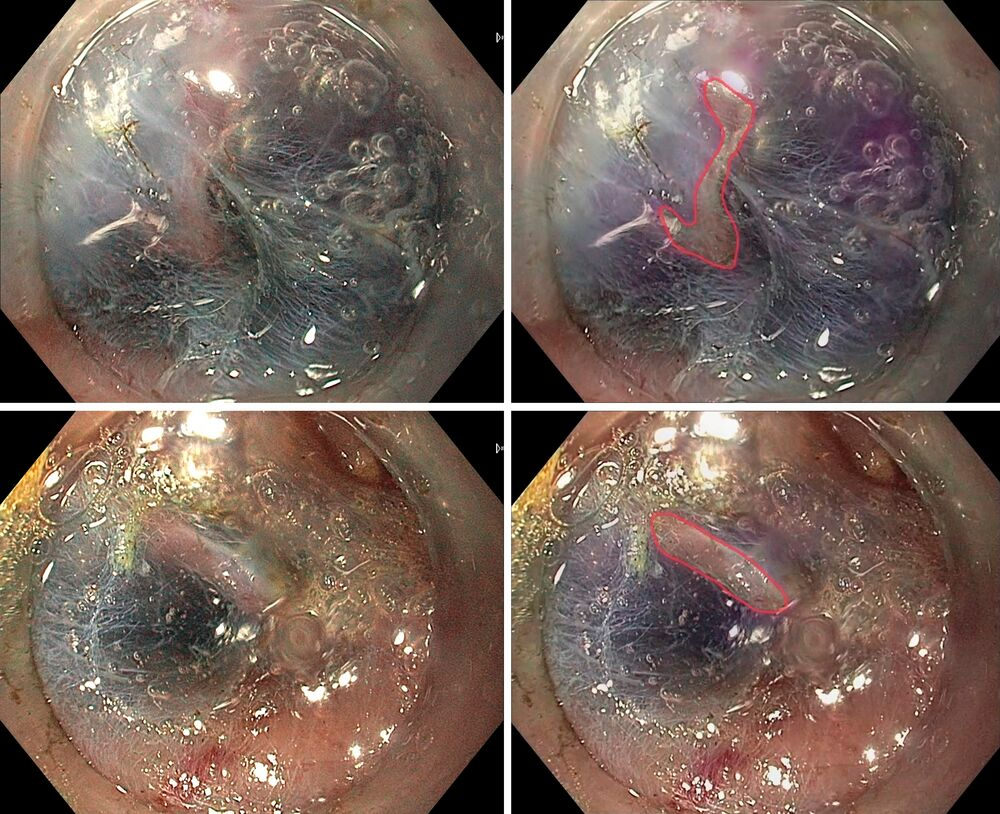
人工智能(AI)在消化内镜诊断中的决策支持作用已得到证实,但其在治疗性内镜,尤其是第三空间内镜[如内镜黏膜下剥离术(ESD)、经口内镜下肌切开术(POEM)]中的应用价值尚不明确。术中对黏膜下血管的精准识别与预处理是减少术中出血风险的关键。德国学者研究开发了一种AI算法,用于实时检测第三空间内镜术中的黏膜下血管。研究采用包含200个预定义黏膜下血管的101个标准化视频剪辑作为测试集,评估了19名内镜医师(分为学员与专家)在使用AI辅助前后的血管检测率(VDR)和检测时间(VDT)。研究结果显示,AI辅助下,内镜医师的总体VDR从56.4%显著提升至72.4%,VDT从6.7秒缩短至5.2秒;其中,学员的VDR提升尤为明显,且在使用AI辅助后,其VDR甚至优于未使用AI的专家。AI算法的独立检测性能良好,总体VDR达93.5%,假阳性标记仅出现在4.5%的视频帧中,且其标记持续时间显著短于真阳性。研究认为,AI辅助能够有效提高内镜医师在第三空间内镜术中识别黏膜下血管的准确性和速度,有望提升手术安全性与效率。该研究为AI在治疗性内镜中的实时引导应用提供了重要证据,未来需通过临床试验进一步验证其临床转化价值。
TOP5:前瞻性单臂试验:评估用于结肠内镜黏膜下剥离术的内镜机器人系统的可行性与安全性
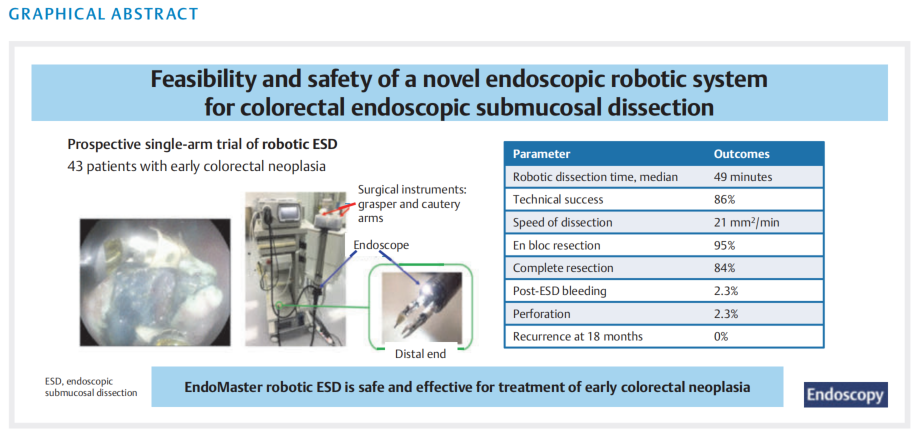
本研究是一项前瞻性单臂临床试验,旨在评估EndoMaster“EASE”内镜机器人系统用于结直肠早期肿瘤内镜黏膜下剥离术(ESD)的可行性与安全性。研究共纳入43例患者,结果显示机器人ESD技术成功率为86.0%,完整切除率达83.8%,整块切除率为94.6%;中位机器人剥离时间为49min,术中穿孔率为2.3%,术后出血率为2.3%,均成功处理且无严重后遗症。中位随访24个月后未发现局部复发。该系统通过双机械臂(电灼臂与抓持臂)提供动态组织牵引,简化了操作并提高了安全性,尤其有助于处理较大或复杂病灶。尽管存在操作者经验要求较高、右结肠可达性有限、光学分辨率需提升等局限性,但本研究首次证实了EndoMaster机器人系统用于结直肠ESD的安全性与有效性,为内镜手术的精准化与微创化发展提供了重要依据。未来需进一步开展随机对照研究并优化系统设计,以推动该技术的广泛应用。
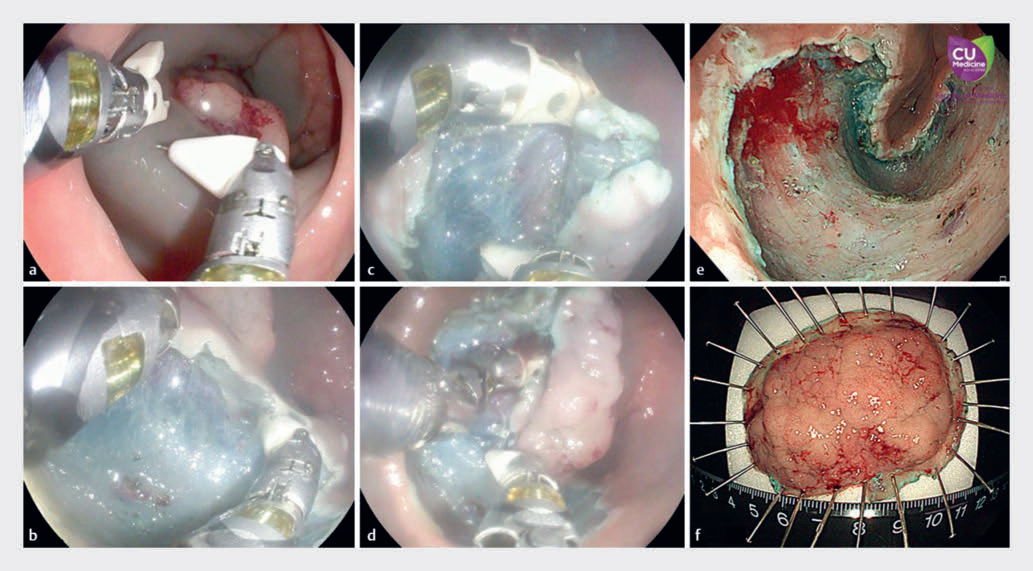
TOP6:内镜黏膜下剥离术治疗大型扁平及无蒂结直肠息肉后的预防性夹闭:一项多中心随机对照试验(EPOC试验)
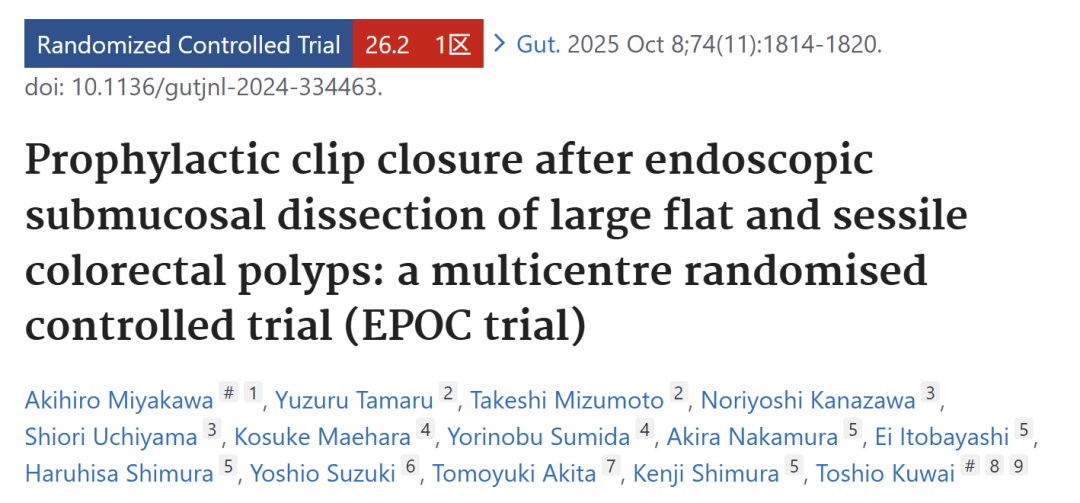
预防性夹闭在ESD术后是否能减少延迟性出血尚缺乏随机对照证据,且此前研究结论存在争议。本文是一项多中心随机对照试验(EPOC试验),旨在评估结直肠内镜黏膜下剥离术(ESD)后预防性夹闭对大型平坦和无蒂息肉(20~50 mm)延迟性出血的预防效果。研究在日本四家机构开展,将患者随机分为夹闭组(术毕对黏膜缺损进行夹闭)和非夹闭组(术毕不夹闭),主要终点为术后30天内临床显著延迟性出血的发生率。结果共纳入299例患者,意向性分析显示夹闭组延迟性出血率为6.7%,显著低于非夹闭组的20.1%(绝对风险差13.5%),严重延迟性出血率分别为1.3%和8.7%(绝对风险差7.4%);完全夹闭率约90%,且多因素分析确认预防性夹闭是减少延迟性出血的独立保护因素。结论表明,结直肠ESD术后预防性夹闭可显著降低延迟性出血风险,因此建议在临床实践中常规采用该技术以提高手术安全性。
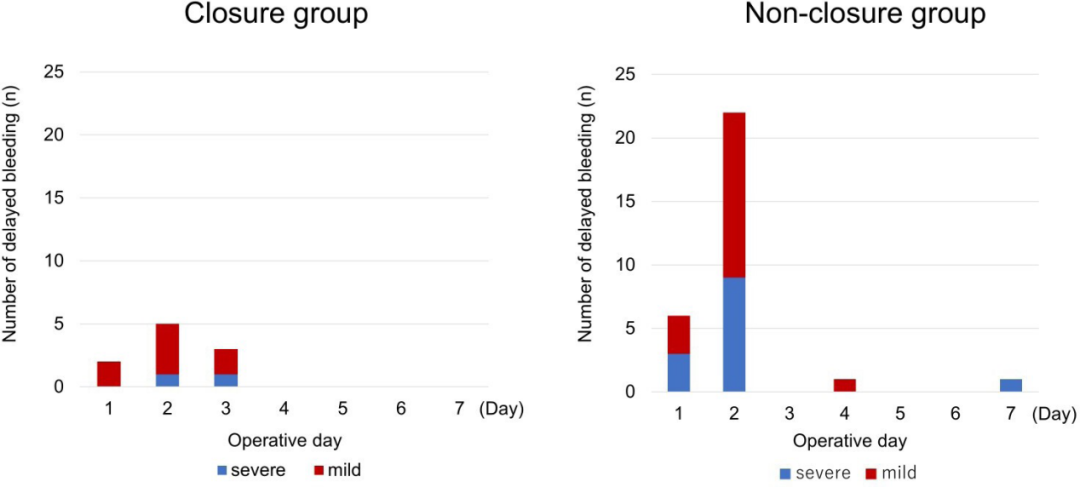
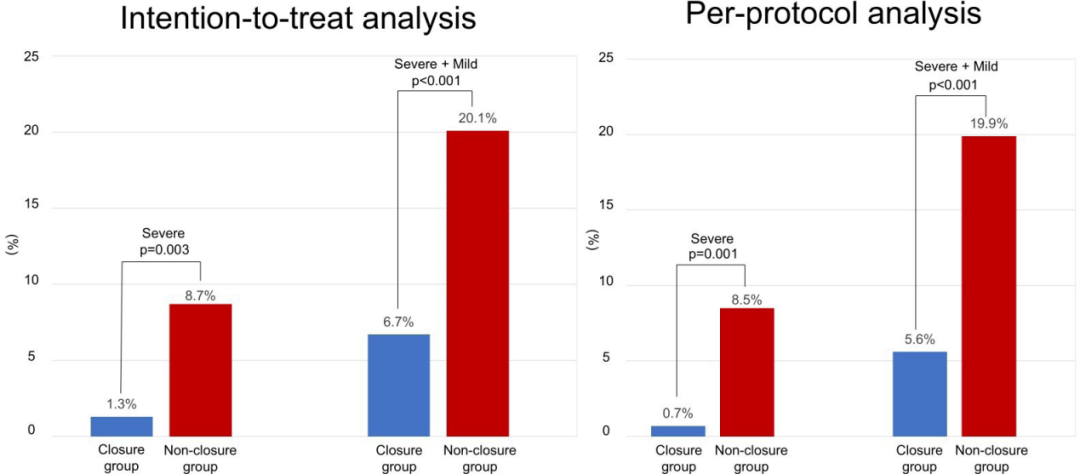
TOP7:内镜黏膜下剥离术治疗肛管病变的可行性及安全性
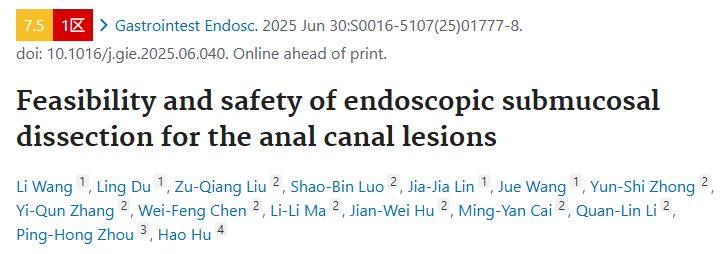
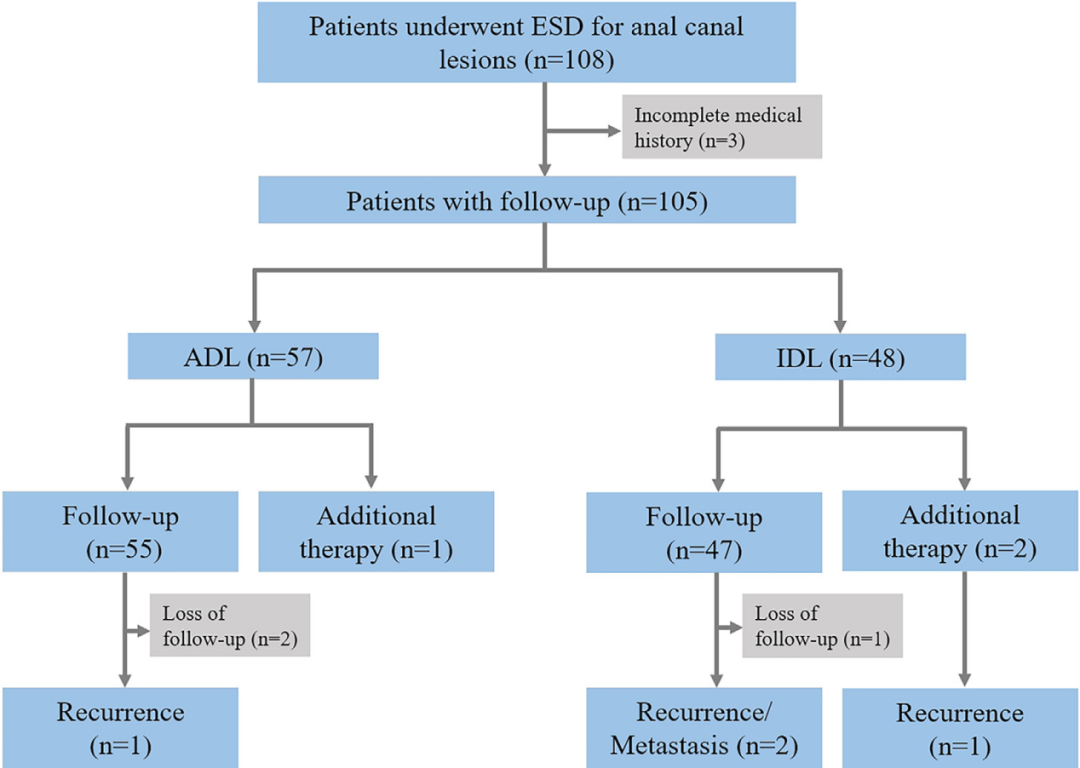
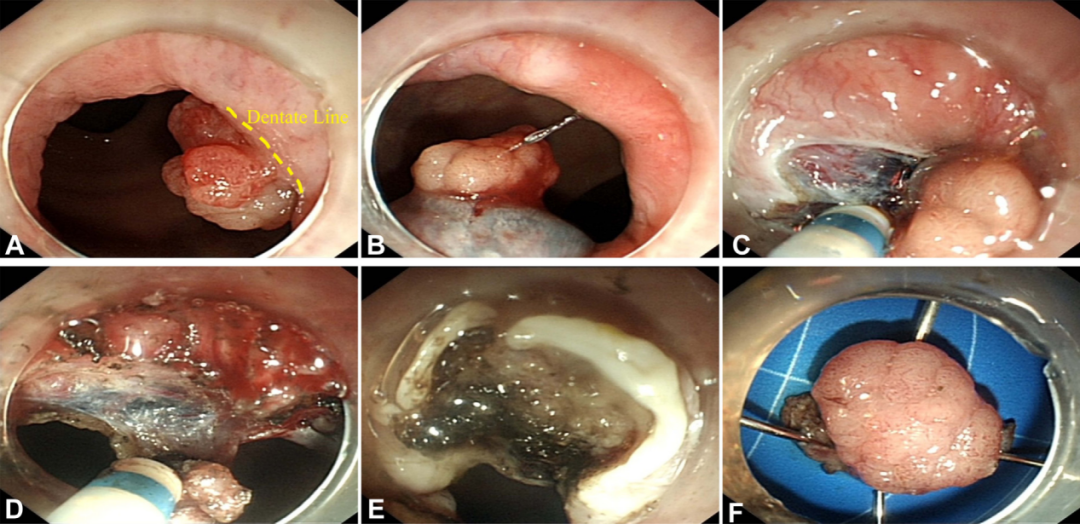
肛管病变因解剖位置特殊、外科手术创伤大且易致肛门功能障碍,传统治疗存在局限。内镜黏膜下剥离术(ESD)作为微创技术,其在肛管病变尤其是累及齿状线(IDL)病变中的应用价值尚缺乏大样本评估。复旦大学附属中山医院内镜中心周平红及胡皓教授团队研究回顾性分析了2010年8月至2023年8月期间102例接受ESD治疗的肛管病变患者,根据病变位置分为齿状线上方组(ADL,55例)和累及齿状线组(IDL,47例),比较两组的手术参数、并发症及长期预后。研究结果显示,病灶整块切除率为94.1%,R0切除率为88.2%,中位随访37个月复发率仅为2.9%;IDL组相比ADL组手术时间更长(50.4min vs. 25.5min)、R0切除率更低(80.9% vs. 94.5%)、并发症及肛门疼痛发生率更高,但两组在长期无复发生存率、总生存率和疾病特异性生存率上均无显著差异。研究表明,ESD是治疗肛管病变安全有效的微创手段,尤其适用于功能保留需求的患者;累及齿状线的病变虽操作难度和并发症风险更高,但仍可在经验丰富的中心由熟练医师开展,其长期预后良好,为该类病变提供了重要的内镜治疗选择。
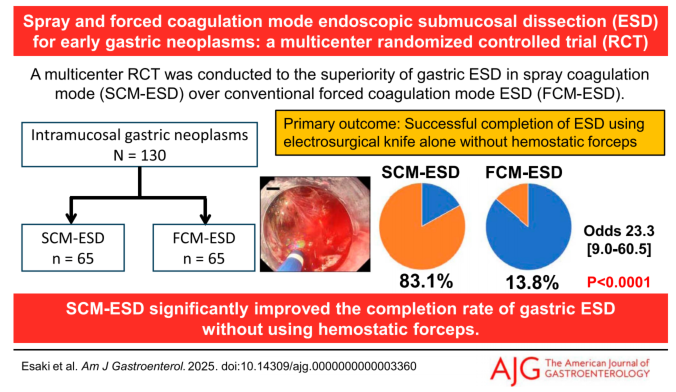
TOP8:喷雾凝固模式与强制凝固模式内镜黏膜下剥离术治疗胃早期肿瘤:一项多中心随机对照试验
胃早期肿瘤内镜黏膜下剥离术(ESD)术中出血控制是关键挑战,传统强制凝固模式(FCM)常需使用止血钳辅助止血,增加了操作复杂性与成本。喷雾凝固模式(SCM)因具有更广泛的电凝范围及稳定的功率输出,被认为可能提升术中止血效果。本研究为一项多中心随机对照试验,在日本5家医疗机构进行,纳入130例胃黏膜内早期肿瘤患者,随机分配至SCM-ESD组(65例)或FCM-ESD组(65例)。主要结局为仅使用电刀完成ESD而不使用止血钳的成功率,次要结局包括止血钳使用次数与时长、手术时间、治愈性切除率及不良事件。研究显示,SCM-ESD组仅使用电刀完成ESD的比例显著高于FCM-ESD组(83.1% vs. 13.8%,P < 0.0001),且止血钳使用次数(中位数1.0 vs. 3.5)与使用时长(中位数2.0min vs. 5.5min)均显著减少。两组在手术时间、整块切除率、完全切除率、治愈性切除率及不良事件发生率方面无显著差异,均保持较高安全性。SCM-ESD能显著提高胃早期肿瘤ESD术中仅使用电刀完成手术的比例,减少止血钳使用,且不增加手术时间或并发症风险,是一种可简化操作、降低成本的可行技术。
TOP9:内镜全层切除术治疗早期胃癌:一项来自国家早期胃肠道癌症队列(NEGCC)的多中心回顾性研究
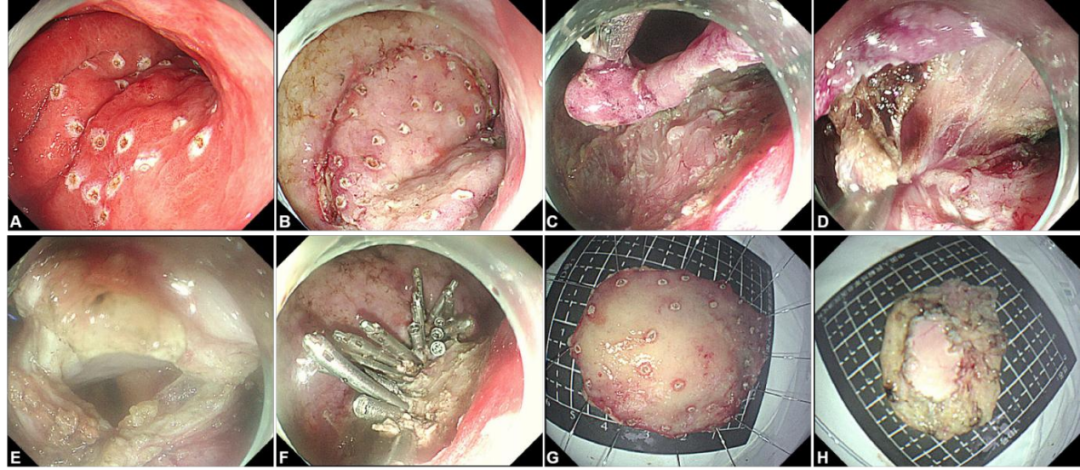
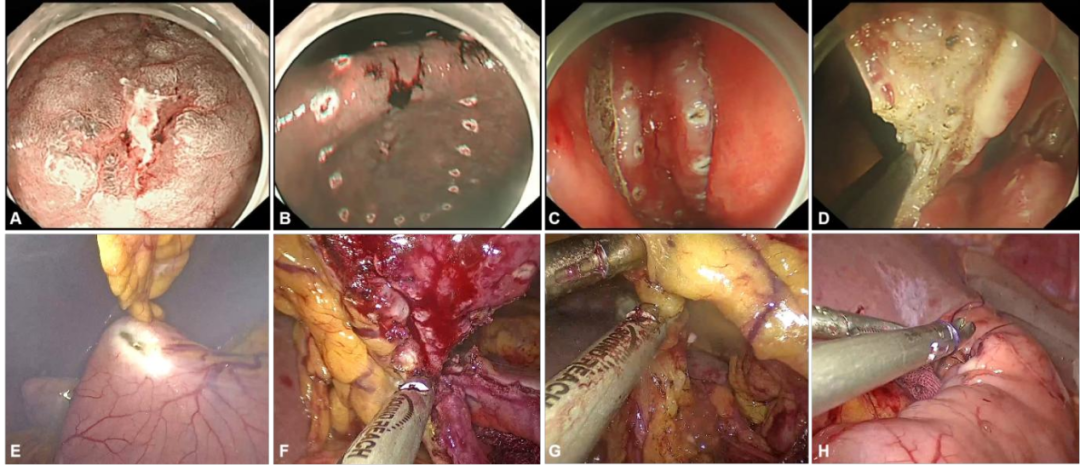
随着胃癌筛查普及,早期胃癌(EGC)检出率上升,但传统内镜黏膜下剥离术对深层浸润或纤维化病灶存在局限,而外科手术可能过度治疗。为此,研究基于国家早期胃肠道癌症队列,回顾性纳入了2016年1月至2025年1月期间来自中国四家三甲医院的21例患者(共22个病灶),患者均接受内镜全层切除术(EFTR)或腹腔镜辅助EFTR合并区域淋巴结清扫。本研究旨在探讨EFTR治疗具有至少一项淋巴结转移高风险特征的EGC的可行性与短期肿瘤学结果。结果显示,所有病灶均实现整块切除且R0切缘阴性,技术成功率与R0切除率均为100%;中位手术时间73min,中位住院13天;并发症包括胃轻瘫、吻合口漏和局限性腹膜炎各1例,均经保守治愈;中位随访14个月无复发、转移或死亡,1例淋巴结阳性患者术后接受辅助治疗。结论认为,EFTR是一种安全可行的超微创治疗策略,对具有淋巴结转移风险的EGC可实现高整块与R0切除率,腹腔镜辅助下区域淋巴结清扫可兼顾肿瘤安全与功能保留,为个体化治疗提供了新选择,但其长期疗效仍需前瞻性研究验证。
TOP10:十二指肠内镜黏膜下剥离术后大黏膜缺损采用改良双层缝合(折纸法)的可行性研究
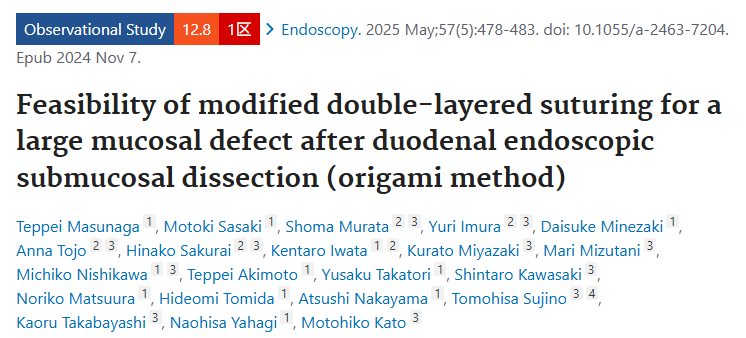
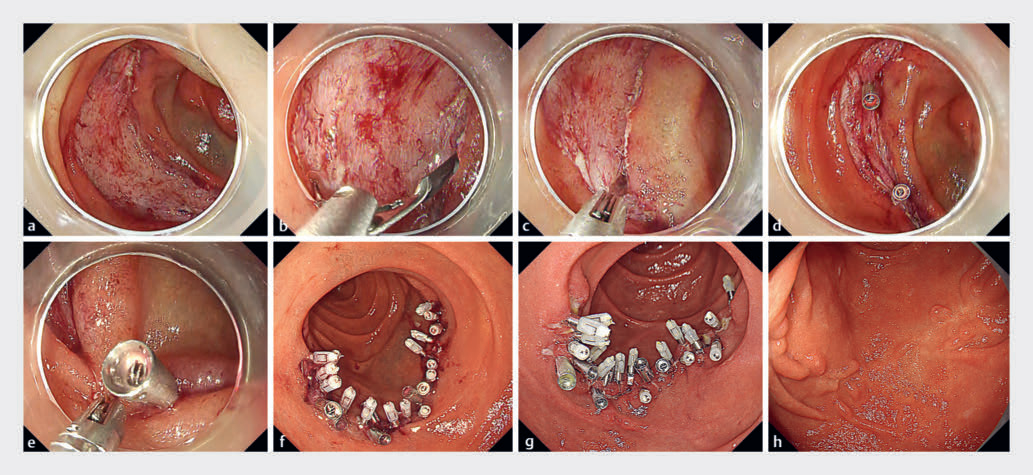
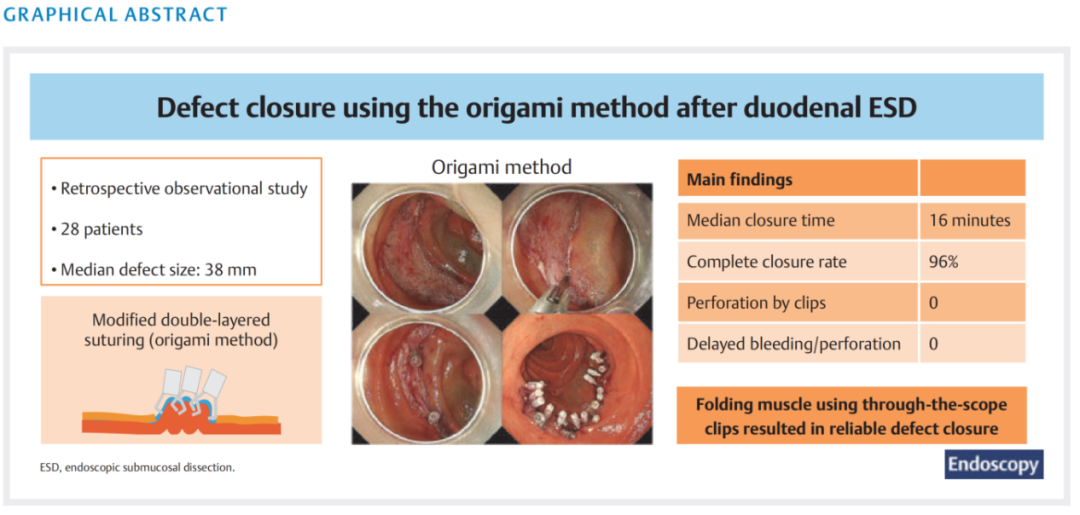
十二指肠内镜黏膜下剥离术(ESD)后,黏膜缺损的完全闭合对预防迟发性不良事件至关重要,但传统通过内镜夹(TTS clips)闭合大面积缺损效果有限,易因黏膜下死腔导致创口裂开。为此,研究者提出一种改良的双层缝合技术——折纸法(OGM),通过使用TTS夹折叠肌层以实现牢固闭合。日本学者开展了一项回顾性观察性研究,纳入2022年6月至2023年4月期间在单一三级医院接受十二指肠ESD后尝试OGM闭合的28例患者,排除位于十二指肠球部或累及主乳头的病变。记录患者临床特征、手术结果及随访内镜表现,评估OGM的闭合效果、手术时间、并发症及闭合持久性。结果显示,患者中位缺损大小为38mm,OGM完全闭合率为96%(27/28),中位闭合时间为16min,术中使用夹子中位数为14个。术中未发生夹子相关穿孔,无迟发性穿孔或出血事件。术后3~5天随访内镜显示,所有患者肌层折叠状态均得以维持,中位夹子存留率为94%,缺损裂开长度中位仅为2mm。术后6个月随访中未见局部复发,36%患者仍有夹子存留,多数易于取出。该项研究认为,OGM在十二指肠ESD后的大面积黏膜缺损闭合中具有可行性,仅使用TTS夹即可实现牢固的肌层折叠闭合,并在术后至少3天内保持闭合状态,有效预防迟发性并发症,且操作相对简便、安全,为内镜缺损闭合提供了一种可靠的新方法。
欢迎投稿!
tougao@medvoices.cn
稿件类型:研究速递,综述译稿,指南/共识,病例分享。