2025年11月18~22日,亚太消化疾病周(APDW)在新加坡举行。作为亚太地区消化系统疾病领域最具影响力的国际学术会议之一,本届APDW主题为“创新、整合、振兴:胃肠病学的新时代”,汇聚了胃肠病学、肝病学、内镜学及消化外科学等领域的专家学者,对领域内的最新前沿研究进展与最新的技术方法进行了分享与交流。苏州大学附属第一医院李锐教授团队一项有关柔性牵引机械臂系统的临床研究成果受邀进行大会发言。
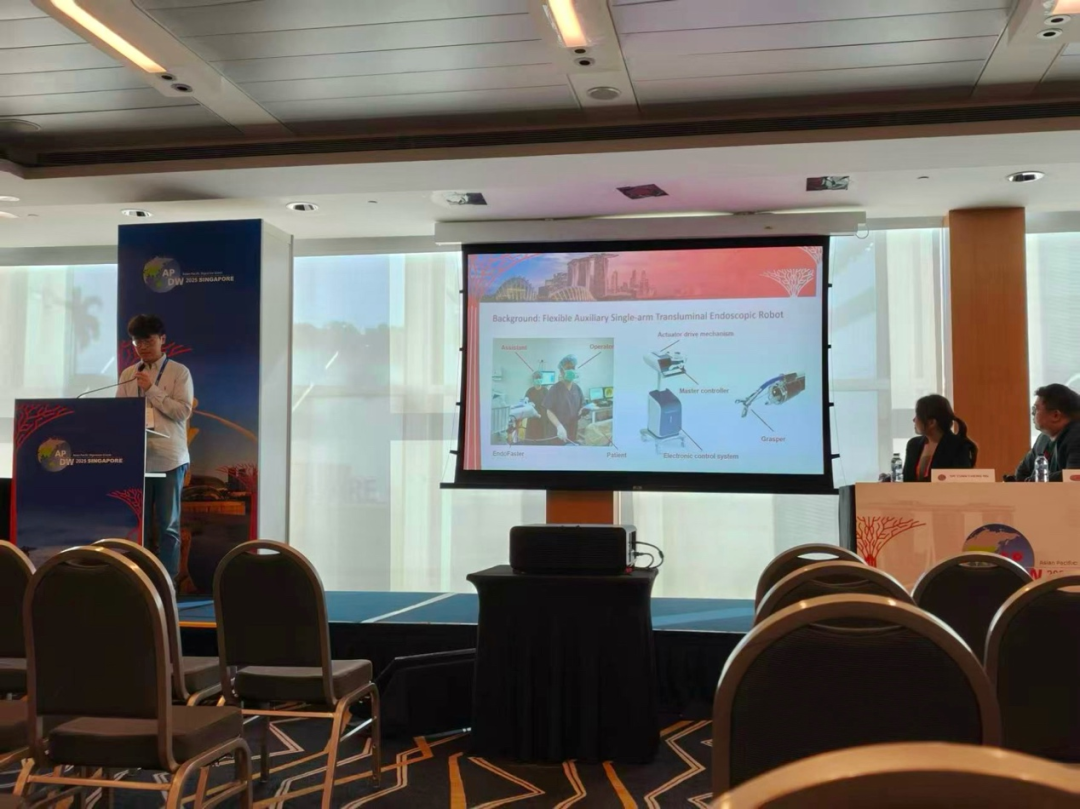
李锐教授团队刘浩然进行口头汇报
研究题目:Clinical Application of a Simplified Robot-Assisted Device in Forward-View Endoscopic Submucosal Dissection
在贲门下胃体上段区域,传统内镜黏膜下剥离术(ESD)需在倒镜视角下操作,视野受限且难度系数高。为突破这一瓶颈,李锐教授团队首次将柔性牵引机械臂系统应用于该部位前视入路ESD。
通过在内镜6点钟方向安装组织牵引钳,实现了黏膜缘实时、可控的垂直牵引,使整个剥离过程在前视状态下完成。该技术显著提升了术中黏膜下层的暴露程度,减少了术者疲劳系数并大幅缩短操作时间——该案例中,胃体病灶黏膜下剥离总用时2分40秒,远低于传统ESD黏膜下剥离时长。
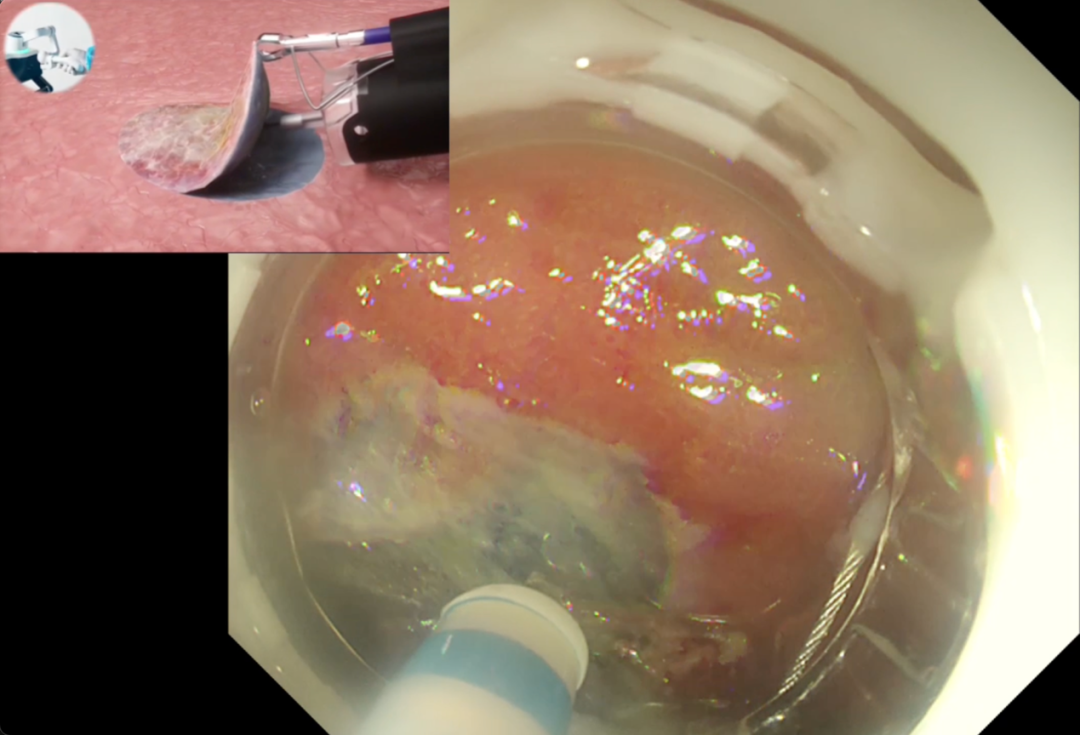
柔性机械臂牵引下前视化剥离贲门下胃体病灶
术后病理为局限于黏膜层的高分化腺癌,R0切除,无并发症发生。
本报告结合既往柔性牵引机械臂系统的临床研究,对机器人辅助ESD的优势进行了系统总结:
首先,与传统ESD相比,机器人辅助ESD能够显著缩短手术操作时间,扩大黏膜下视野,并有效避免肌层损伤。这一快速且安全的操作模式,显著提升了内镜切除的整体效率。
其次,机器人辅助技术有效降低了ESD的操作难度。在常规ESD中需倒镜处理的病变,借助牵引钳的牵拉,在正镜视角下即可完成有效剥离,从而降低了初学者的学习门槛,缩短了学习曲线。这一进步拓展了技术的可及性,使更多患者能够受益于内镜微创切除技术。
最后,研究团队还介绍了近期一例机器人辅助下胃体前壁双病灶(黏膜高级别上皮内瘤变及邻近的腔内外突出型间质瘤)的前视下R0切除案例。该手术在完整切除病灶的同时,成功避免了间质瘤部位的全层切除,凸显了机器人辅助ESD在复杂病例中的可行性与精准性。展望未来,随着柔性牵引机械臂技术的进一步应用,内镜切除的适应证有望得到进一步拓展与改写。
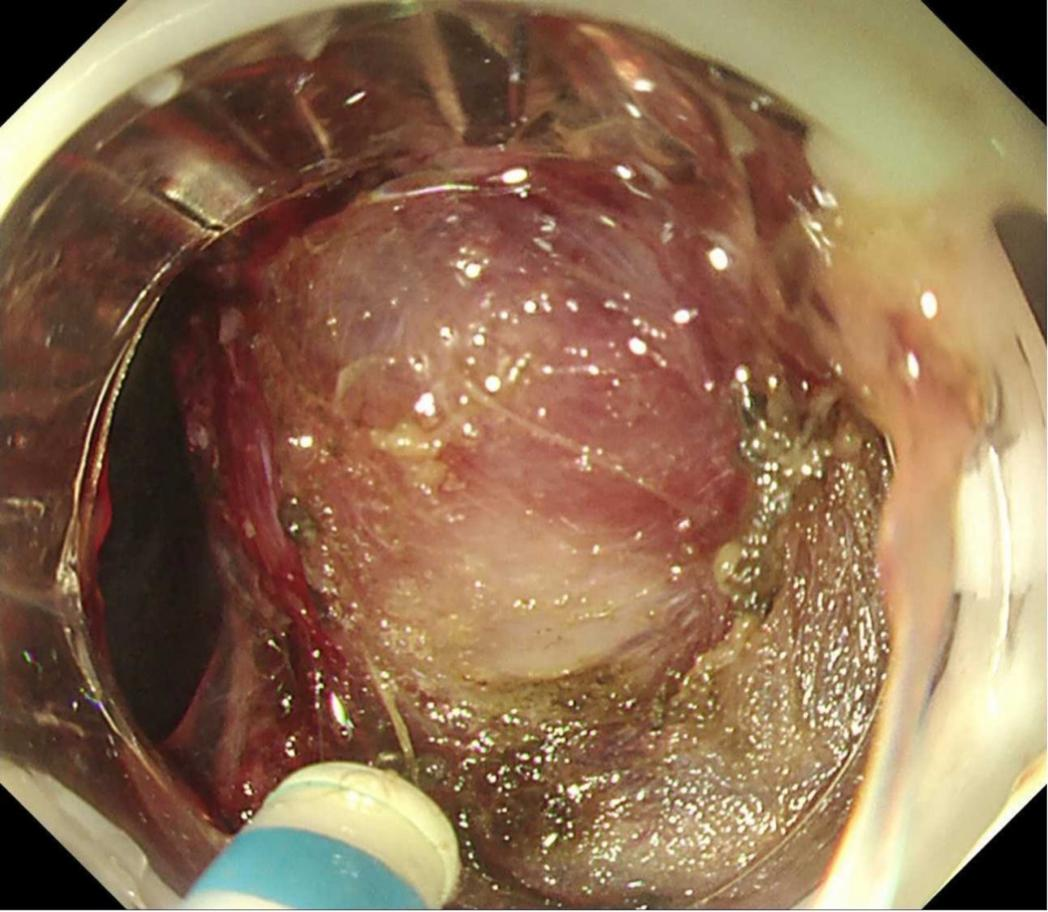
柔性机械臂将间质瘤向腔内牵引、充分暴露了肌间隙
柔性牵引机械臂系统引起了海内外学者的广泛关注,相关临床研究也引发了主持专家和与会内镜医师的热烈讨论。这不仅展现了该项技术广阔的临床应用前景,也标志着这款中国自主研发、全球首创的柔性内镜手术机器人,已正式登上国际消化领域的前沿舞台。
欢迎投稿!
tougao@medvoices.cn
稿件类型:研究速递,综述译稿,指南/共识,病例分享。
版权属《消化医声》所有。欢迎个人转发分享。其他任何媒体、网站如需转载或引用本网版权所有之内容,须经本网授权同意(加小编微信:GI-2022)。